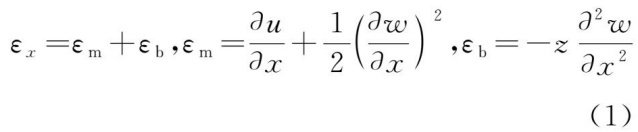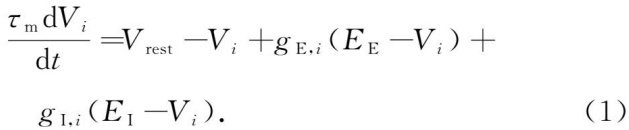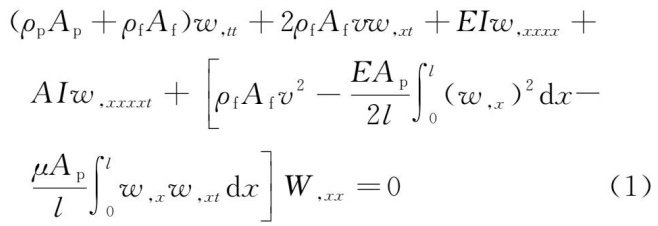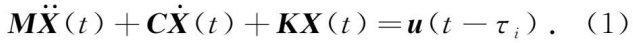
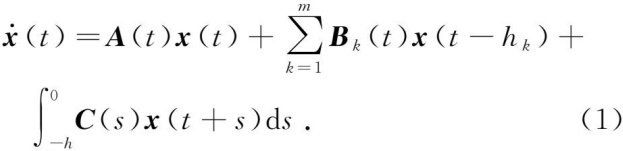
摘要 本文研究了一类具有混合时滞的时变正系统的全局指数稳定性问题,构建了同时包含离散时滞、分布时滞及时变参数的正系统动力学模型.利用矢量李雅普诺夫函数法,构造适当的箱体和指数型V函数,将系统全局指数稳定性问题转化成箱体的不变性问题,利用M-矩阵理论,得到了混合时滞时变线性系统全局指数稳定性的充分性判据,并进一步得到了混合时滞常系数线性正系统全局指数稳定性的显式充分必要条件.将所提方法扩展到一般线
摘要 基于薄膜-基底结构的可延展性柔性电子器件如果发生脱粘屈曲,则在薄膜中会产生大范围且可调的应变梯度,并通过挠曲电效应实现显著的力电耦合。而器件在服役中不可避免地需要承受动态载荷,这种情况下挠曲电效应对其非线性动力学行为的影响尚不明确。为此,基于欧拉屈曲模态和 von Kármán 板理论,建立了考虑挠曲电效应的脱粘屈曲薄膜-基底结构非线性动力学模型,采用拉格朗日方程导出运动方程,并通过龙格-
摘要 为分析外部输入与前馈连接对双模块神经元网络近临界动力学及群体放电频域特征的影响,构建了双模块电导型积分-发放神经网络,比较了持续输入、泊松输入和方波输入条件下网络的近临界动力学及群体放电频域特征.结果表明,在不同输入条件下,上游模块均可在相近的参数区间达到近临界态,而输入条件主要改变系统达到该状态的比例;以上游模块达到近临界态为条件时,下游模块在一定前馈连接和输入条件下也可进入近临界态,但
摘要 输流管道在工程中应用广泛,其物理参数及边界条件的不可预见波动对系统动力学特性可能具有显著影响.针对两端弹性支承输流管道,本文开展了含多源随机参数的振动特性随机性量化研究.基于欧拉-伯努利梁理论与广义哈密顿原理建立了弹性支承输流管道的随机动力学模型,采用伽辽金方法将其离散为广义特征值问题.为解决传统蒙特卡罗方法求解随机特征值时计算成本高昂的问题,引入基于最小角回归(LARS)的多项式混沌展开
摘要 针对工程控制系统中广泛存在的未知小时滞辨识难题,本文提出了一种基于物理信息神经网络 (physics-informed neural network, PINN) 的高效辨识框架.由于受控系统的时滞通常较小,本文通过时滞近似处理,将隐含在延迟状态中的时滞参数显式化,并结合先验物理信息通过自动微分实现参数估计.该方法仅需当前状态即可辨识多自由度系统的多个时滞,显著提升学习效率.在此基础上,本
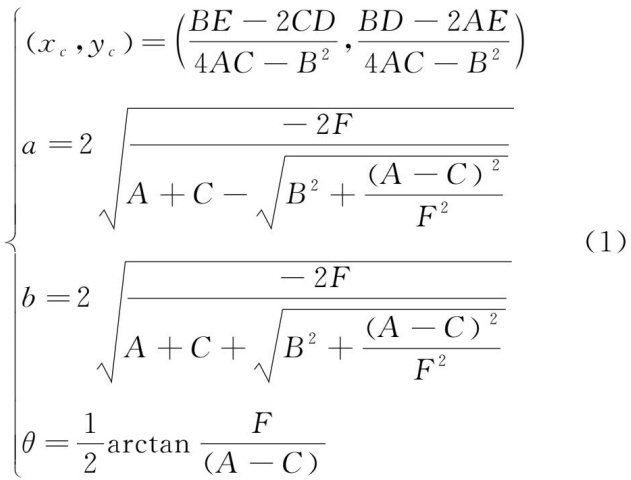
摘要 受电流互感器(CT)饱和引发的二次电流畸变影响,变压器差动保护误动率较高.为此,研究了基于改进樽海鞘群算法的变压器差动保护抗CT饱和误动优化控制方法.根据U-I象空间分布,利用椭圆方程计算CT二次电流线性传变区段曲线的特征参数.利用最小二乘法确定CT二次电流线性传变区内的重构电流,从而避免二次电流畸变的影响.针对重构电流,引入融合非领导者个体与Levy飞行的改进樽海鞘群算法来辨识变压器状态
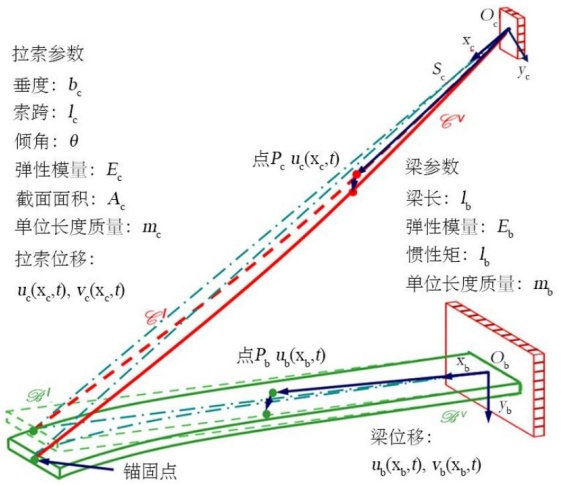
摘要 本文研究了主共振激励下斜拉梁的大幅振动及非线性模态作用,其中考虑了不同模态之间的2∶1内共振.首先,利用哈密顿变分原理得到了索梁相互作用的精确描述,并推导了斜拉梁的运动方程.其次,通过泛函形式得到斜拉梁的多模态离散模型,利用多尺度法推导了平均方程和二阶近似位移表达式.在此基础上,研究了一阶主共振情况下的平衡解和动态解,并基于数值模拟分析了不稳定区的混沌动力学.最后,讨论了拉索静态构形和索梁
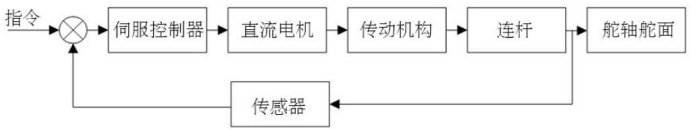
摘要 闭环舵系统频响特性对飞行器姿态控制系统设计有至关重要的影响.为了研究非线性特性对闭环舵系统频响特性的影响规律,本文建立了舵系统机电耦合动力学全环节仿真模型,其中采用Craig-Bampton法对舵轴舵面与连杆分别建立刚柔耦合多体动力学模型;伺服控制器、直流电机、减速齿轮、滚珠丝杠等其余部件则采用传递函数形式建模;建模中主要考虑舵轴-连杆、连杆-滚珠丝杠之间的间隙,间隙模型采用连续接触模型.
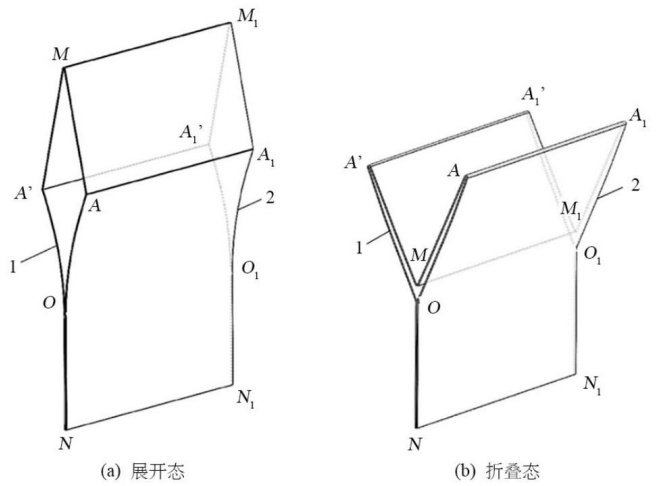
摘要 可伸展机械臂凭借高收纳效率、广阔工作空间和优异灵活性,在航天器操作、深腔探测等领域具有重要应用价值。多稳态折纸机械臂为大伸缩比、轻量化与低能耗设计提供了有效途径。然而,其多稳态构型切换过程涉及大变形、后屈曲、接触非线性及刚柔耦合等复杂动力学行为,精确建模与高效仿真已成为工程应用的前提。本文以双稳态折纸单元为研究对象,建立基于悬臂梁与简支梁的简化梁模型,利用椭圆积分理论推导折展过程中的力-位