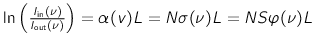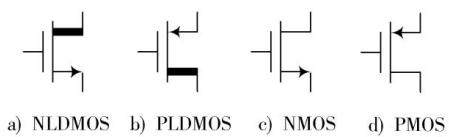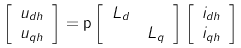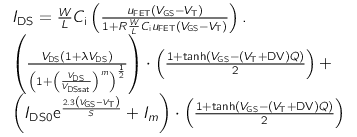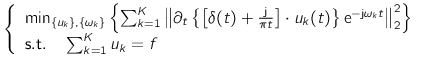
摘 要: 移相全桥(PSFB)变换器具有控制简单、开关器件软开关工作、体积小等优势, 被广泛应用于航空和航天的二次电源变换领域。但在一些航空航天负载需要大范围调节电源输出功率的需求下, 移相全桥变换器存在轻载桥臂环流偏大、工作效率偏低的不足。针对移相全桥变换器轻载效率低与抗辐照模拟控制器UC1875J无法实现多模式控制的效率优化问题, 基于传统移相控制策略, 提出一种基于模拟电路的PWM模式和变频模式混合的控制方法, 在输出负载出现轻载情况时, 自行判断决策并切换相应的控制方式。通过搭建一台功率为300 W、输出电压为46 V的工程样机对所提控制方法进行验证, 实验结果表明: 所提出的混合控制方法能够提升变换器的轻载效率, 实测对比不同混合模式控制方式, 其轻载下效率均优于传统移相控制; 且样机在0.5 A负载下的效率由66%提升至71%, 变换器在全负载范围内均输出稳定, 峰值效率达到85%。
DOI:10.16652/j.issn.1004-373X.2026.18.002 引用格式:吴涛,徐航,刘毅,等.V类限制性采样返回的自动化监测系统研究[J].现代电子技术,2026,49(18):6-10. 摘 要: 火星取样返回是首次深空探测 V 类限制性采样返回任务, 在进行地外样品的接收及解封过程中, 需要通过样品处置隔离防护装置实现地球和火星样品的双向隔离, 这对样品处置隔离防护
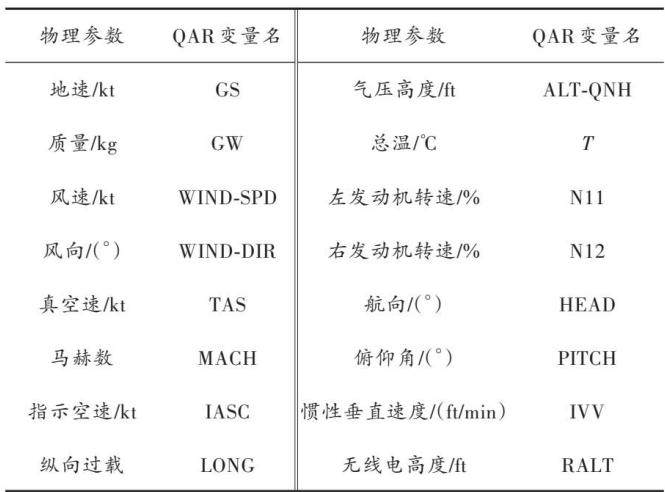
摘 要:为避免飞机着陆时冲出跑道,提出一种融合卷积神经网络(CNN)与动力学模型的飞机实时着陆距离预测方法。首先根据飞机进近阶段的飞行数据提取着陆特征参数,通过CNN模型预测最后进近速度;再将预测速度作为输入,结合动力学模型计算着陆距离;最后,以波音737-800机型为例,将预测着陆距离与实际着陆距离进行对比,并分析模型的影响因素。实验结果表明,预测结果与实际情况吻合,样本数量、距离跑道入口的时间节点与时间窗口对预测精度具有显著影响。样本数量越大,预测精度越高,当样本数量增加到300时,预测精度趋于稳定;距离跑道入口的时间节点越接近跑道入口,预测精度越高;随着时间窗口增大,预测精度呈现波动趋势,当时间窗口为10 s时,预测精度达到最大值。该预测方法精度高、稳定性强,平均误差为4.54%,且能实现实时预测,可为机载着陆距离预警系统的研发提供技术支持。
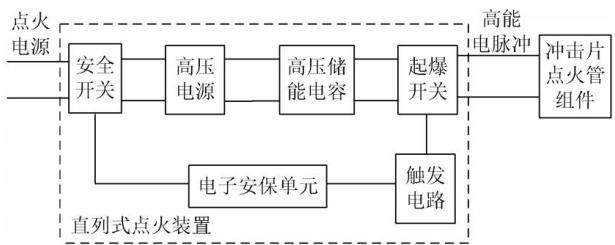
摘 要: 直列式点火系统具有高能量、低干扰、布置灵活等优势, 是目前主流的点火方式。然而, 传统点火线圈驱动方案体积较大、效率受限, 难以满足日益紧凑的机舱布局和高效点火要求。为满足新一代直列式点火系统的高能电脉冲充电储能特性需求, 研究了一种适用于直列式点火系统且兼具小型化与高性能的专用小型高压电源。该电源采用高可靠性的反激式拓扑结构, 通过多绕组串联的方式进行优化设计。对所设计电源在直列式点火系统中的实际应用性能进行测试, 结果表明, 所研制的高压电源模块在满足小型化(体积减小约35%)要求的同时, 还具备高能量输出、高转换效率、优异的电磁兼容性及工作可靠性, 可为新一代高性能直列式点火系统的开发提供核心技术支持。
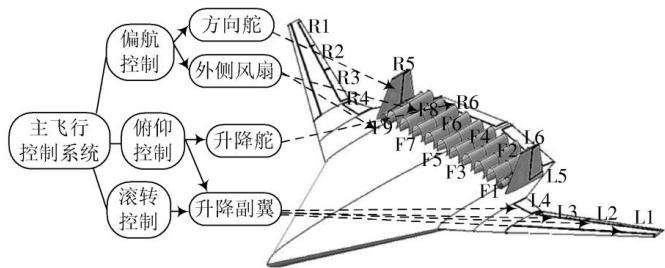
摘 要: 针对飞推综合型翼身融合体(BWB)飞机控制面数量多、分布式飞控系统架构设计空间大所导致的问题,提出一种基于二进制编码和约束驱动剪枝的深度优先搜索(DFS)算法,用于飞控系统架构设计。该方法将ACE分配、作动器类型和能源配置等决策变量统一表示为二进制向量,并通过位运算实现约束的高效验证。在此基础上,设计了由前向检查、相邻异构、覆盖传播和记忆化4类剪枝策略构成的优化框架。实验结果表明,当记忆化深度设置为总层数的1/2时,算法性能最优。所提算法可在0.5 s内完成对BWB飞机12个舵面和9个翼扇的配置空间搜索,成功找到了满足负载均衡、覆盖完整性、相邻异构等安全性约束的可行架构。该方法建模简单、求解高效,为BWB飞机分布式飞控系统的架构设计提供了一种系统化解决方案。
DOI:10.16652/j.issn.1004-373X.2026.18.006 引用格式: 宋春博, 刘传兴, 马奎, 等. 高压零漂移轨到轨输出集成运算放大器设计 [J]. 现代电子技术, 2026, 49(18): 34-42. 摘 要: 针对自动调零技术引发的宽带噪声混叠问题以及斩波调制技术固有的输出纹波缺陷, 基于40 V BCD工艺设计了一款高压零漂移轨到轨输出集成运算放大器
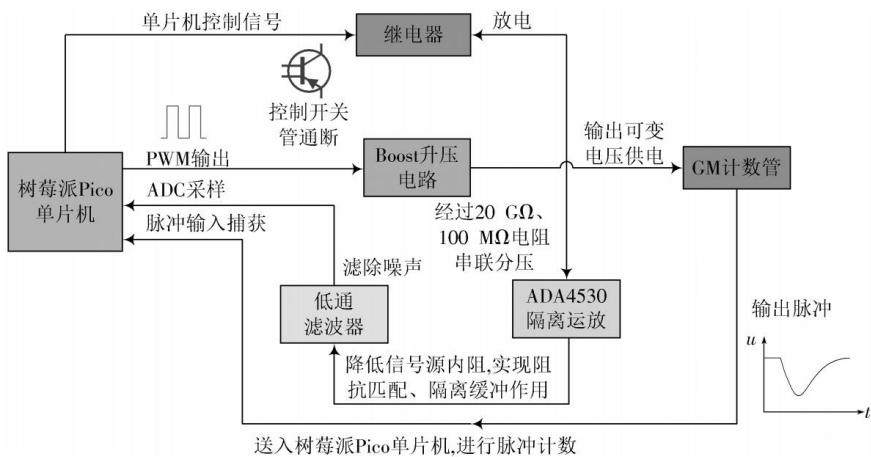
摘 要: 实验室传统的盖革-米勒(GM)计数管坪曲线测量装置存在调压精度低、设备笨重且需人工记录脉冲计数等问题,测量过程较为繁琐。为此,设计一种基于PWM调压的GM计数管测量装置。该装置利用树莓派Pico单片机输出的PWM方波占空比调节高压电路的输出电压,从而为GM计数管供电。GM计数管的供电电压采用单片机的模数转换(ADC)引脚获取,而单位时间内γ射线与GM计数管相互作用产生的脉冲计数,则通过单片机的输入捕获引脚得到。通过对比4支GM计数管的实验数据得出,其起始计数电压约为300 V,且电压在350~450 V范围内时,粒子脉冲计数最稳定,可以作为GM计数管的推荐工作电压。对比4款计数管性能参数可知,GM计数管4的坪斜率最优为19.5%/100 V,更适用于辐射剂量检测。此外,性能测试结果表明,所设计的装置调压精度可达到1 V,相较于传统高压装置3 V左右的调压精度,性能更优。
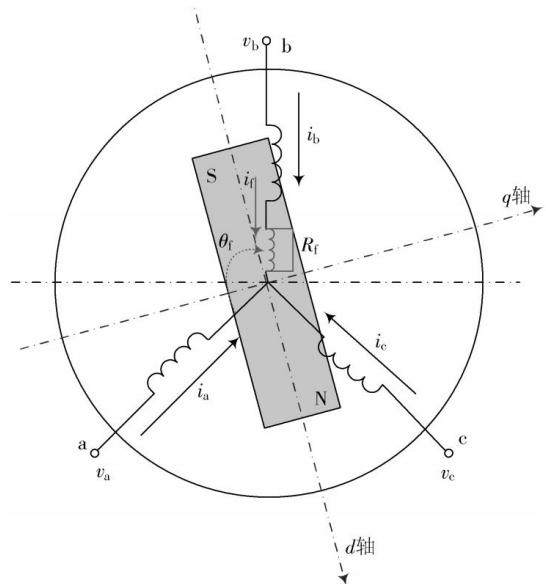
摘 要: 针对内置式永磁同步电机(IPMSM)的传统脉振高频注入法中存在的滤波器引发相位延迟显著、转速估计精度不足以及整体性能欠佳等问题,提出一种基于无滤波器的高频方波电压注入的无位置传感器矢量控制方法。该方法首先直接向电机观测d轴注入特定频率的高频方波信号,通过对高频信号注入前后电机所产生的电流响应进行一系列高效的数学计算处理,实现高频电流与基波电流的直接分离与提取。这一改进不仅极大地简化了信号处理流程,而且显著提升了转子位置和速度识别的精度。在PI控制器方面,提出采用先进的自抗扰控制器(ADRC)策略替代传统PI控制器。相较于PI控制器,ADRC是一种更为高级的控制算法,其独特之处在于能够有效应对阶跃信号输入时可能产生的较大误差问题,从而进一步提升控制的鲁棒性和稳定性。最后,通过Simulink仿真平台进行分析验证,结果表明,该算法具有良好的稳定性和更好的跟踪性能,能够获取准确的位置与转速信息。
摘 要: 为提升铟镓锌氧化物薄膜晶体管的器件稳定性,提出一种采用全氟癸基膦酸自组装单层膜作为器件背通道表面分子钝化层的方法。同时,为增强器件的突触可塑性和对不同应用场景的普适性,基于钝化后的铟镓锌薄膜晶体管设计一种全N型突触模拟电路。通过深入分析突触电路在不同输入电压或脉冲参数下的响应特性,发现该电路展现出长短程塑性下的高度可调性,以及典型的兴奋性突触后电流、双脉冲易化等关键神经生物学特性,并显著增强了铟镓锌突触晶体管的电流非线性度。利用其突触特性构建了用于降噪预处理的仿生神经形态计算模型,该模型对MNIST数据集的识别准确率高达88.2%。这一成果为将来构筑全透明储池计算系统提供了重要的技术支撑,同时拓展了铟镓锌突触器件在类脑神经网络中的应用前景。
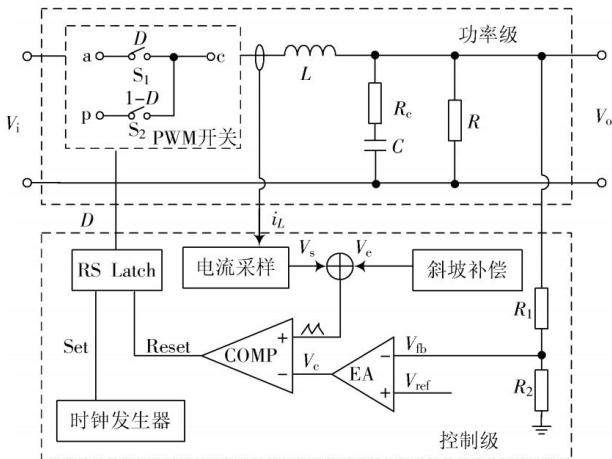
摘 要:为研究非线性DC-DC开关变换器在工作范围内的稳定性与瞬态响应,以工作在电感电流连续导通模式的峰值电流控制的Buck降压变换器为研究对象,分析其工作原理和稳态特性。采用状态空间平均建模法建立功率级线性交流小信号模型,并推导环路的连续时间传递函数。在此基础上,根据环路的传递函数设计基于PI补偿的控制参数;并使用Cadence Spectra搭建闭环系统的线性交流小信号模型,对模型的双环控制效果进行验证。仿真结果表明,所设计的Buck降压变换器对输出电压的控制精度较高,且能在负载电流产生扰动后迅速恢复稳态,与理论分析结果一致。
摘 要: 针对蛇优化(SO)算法容易陷入局部最优、收敛速度慢等问题, 提出一种多策略改进的蛇优化(MSSO)算法。利用 Cubic 映射初始化种群, 增强种群的多样性; 以自适应阈值平衡算法的全局搜索与局部搜索, 采用正余弦策略提升全局搜索能力; 引入差分变异及黄金正弦策略改进算法结构, 并提出一种改进差分变异的种群重启机制, 以提高算法跳出局部最优的能力; 采用透镜反向学习策略更新最优解, 加快算法的收敛速度。在 10 个基准函数上的测试结果表明, 相比于其他对比算法, 改进算法具有显著的性能优势。最后, 通过建立栅格地图将所提算法应用于路径规划中, 实验结果表明, 该算法性能得到了全面提升, 验证了其在路径规划问题上的可行性及优越性。
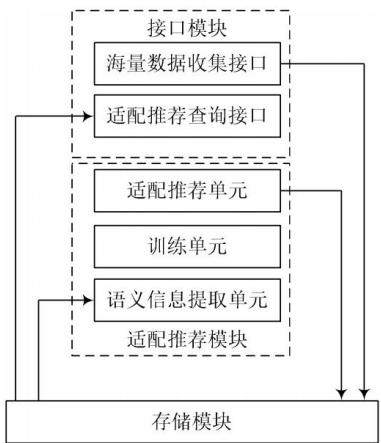
摘 要: 为理解用户查询的深层含义并提取上下文语义特征, 提升推荐结果的时效性与场景适配性, 设计一种海量信息语义的适配推荐系统。该系统的接口模块采用海量数据收集接口, 从不同数据源收集与推荐目标相关的海量信息。存储模块利用 Hadoop 分布式文件系统存储收集的海量信息。适配推荐模块利用卷积神经网络 (CNN) 与双向长短期记忆 (BiLSTM) 网络, 分别在存储的海量信息内提取局部与上下文语义特征, 并通过加权融合两个语义特征, 得到深层次的目标语义特征, 精准理解用户查询的深层含义; 再结合用户偏好向量计算目标推荐的适配度评分, 以适配度评分较高的目标为适配推荐结果, 提升推荐结果的时效性与场景适配性。实验结果表明: 所设计系统可有效提取目标的深层语义特征, 完成适配推荐; 在不同信息稀疏度下, 该系统适配推荐的归一化折损累积增益均较高, 即适配推荐精度较高。
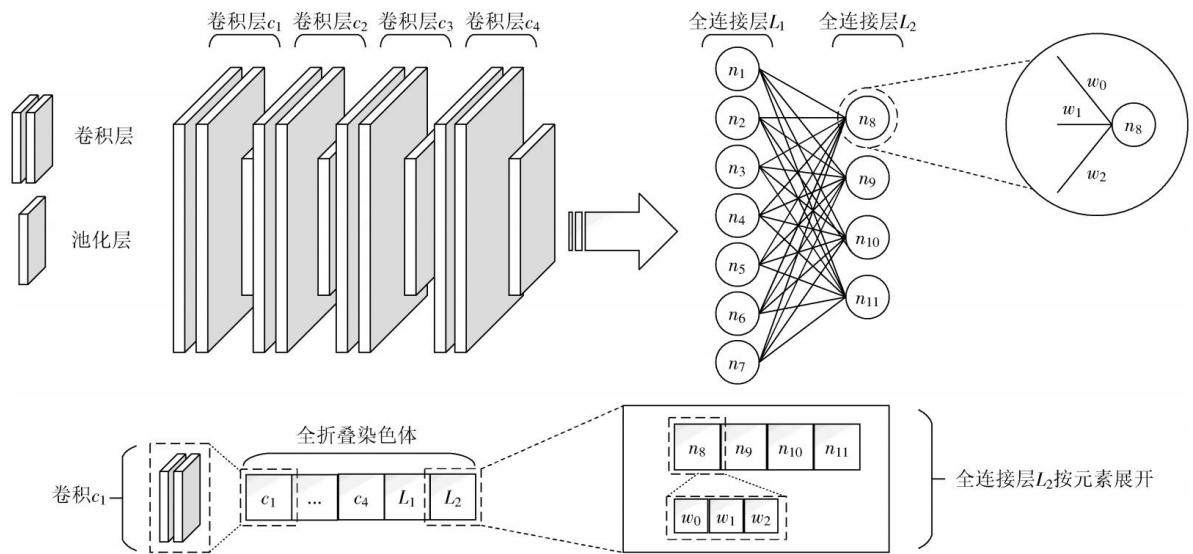
摘 要: 梯度下降法是目前深度学习网络训练的主流方法,但该方法依赖网络函数可导的前提条件,无法适用于含不可导函数的网络模型训练场景。为此,提出一种基于遗传算法的深度学习网络训练方法,该方法不要求网络中函数可导,能够解决实际应用中含有不可导函数的网络训练问题。同时,提出二次折叠编码方法,将每个参数矩阵的一行(卷积层中整个卷积核的参数或全连接层中神经元的连接权重)作为遗传最小单位,实现计算高效性和遗传多样性的平衡。此外,提出将训练轮次与适应度结合的自适应突变机制,当种群的适应度趋于一致/分散时,增加/降低交叉和突变的概率,提升收敛速度和稳定性。为验证所提方法的有效性,选择图像分类领域MNIST和CIFAR-10数据集,以及数字水印领域COCO数据集进行实验验证。结果表明:所提方法在三个数据集上均取得显著的性能提升,分类准确率分别提升4.58%、18.10%与11.65%,峰值信噪比和比特误码率分别提高7.687、0.1853;在使用相同网络训练100个epoch且准确率相近的情况下,所提方法与传统方法的训练耗时基本接近,兼顾了模型性能与训练效率。
摘 要: 针对新能源汽车驱动电机匝间短路故障样本稀缺、数据冗余度高以及传统诊断方法受环境干扰显著等问题,提出一种基于最小二乘生成对抗网络(LSGAN)与稀疏自编码器(SAE)的深度学习方法。首先,通过分析新能源汽车电机负序电流与电机转速对故障的敏感特性,构建组合诊断特征集;其次,利用LSGAN稳定的生成能力扩展小样本故障数据,生成高质量伪样本,从而增强训练集的多样性与鲁棒性;最后,通过SAE网络提取稀疏化故障特征,并训练分类器以实现对故障状态的高效识别。实验结果表明,在样本扩展后,所提方法的故障诊断准确率达95.8%,并对电压不平衡等环境噪声具有更强的抗干扰能力。
摘 要:在“双碳”目标推动下,新能源汽车充电基础设施的建设进程持续加快。从充电站投资者与用户双方角度出发,结合用户的充电需求,针对城市区域内快充站、慢充站与换电站的协同布局,构建了一种两步规划模型,用于充电站的选址与定容。第一步模型负责划分各站点的服务区域,第二步模型则基于第一步的输出进行深度优化求解。该选址定容问题属于多目标非线性优化问题,为尽可能获取全局最优解,采用改进秃鹰搜索(IBES)算法对模型进行求解。结果表明,所提模型在建设成本、用户总成本及用户满意度方面可以获得较好的配置方案,验证了IBES算法良好的收敛性与稳定性。对三种新能源补给方式进行协同布局,不仅能满足城市居民的充电需求,还可以实现能源的合理利用,为日后新能源发展和城市规划提供参考依据。
摘 要: 智能车辆在避障路径规划过程中易受多目标冲突问题干扰,导致路径规划效果不佳。为此,提出一种动态环境下智能驾驶汽车滚动时域避障路径规划方法。采用线性二自由度模型作为智能驾驶汽车状态预测模型,将前轮转角作为输入变量,横摆角和侧向位移作为输出变量,实时预测智能驾驶汽车行驶状态;引入滚动时域方法,根据智能驾驶汽车状态预测结果以及周围环境的动态变化,构建障碍车动态矩形斥力场势能最小化、期望行驶目标虚拟引力场势能最小化以及智能驾驶汽车前轮转角最小化目标函数,并建立转向机构饱和约束及质心侧偏角约束。最后,通过求解该多目标优化问题,获取最优控制量,并将其作为跟踪控制器的输入信号,达到滚动时域优化控制的效果,完成动态环境下汽车避障路径规划任务。实验结果表明:所提方法在避障转向控制方面具有较好的稳定性,并且能够迅速规划出合理的避障路径,确保智能驾驶汽车安全行驶。
DOI:10.16652/j.issn.1004-373X.2026.18.017 引用格式: 张彼德, 罗蜻清, 廖其龙, 等. 改进蛇鹭算法优化 HKSVM 的光伏阵列故障诊断 [J]. 现代电子技术, 2026, 49(18): 101-110. 摘 要:为提高光伏阵列故障诊断的准确率,提出一种基于改进蛇鹭算法优化混合核支持向量机(HKSVM)的光伏阵列故障诊断方法。在Simulink上
摘 要: 针对传统算法对永磁同步电机(PMSM)匝间短路故障诊断精度不足,所选超参数无法实现性能最优,以及标准星鸦优化算法(NOA)收敛速度较慢的问题,提出一种改进星鸦优化算法(INOA),并将其应用于PMSM匝间短路故障诊断。在分析NOA基础上,引入Logistic混沌映射、自适应惯性权重与透镜成像反向学习方法对其进行改进优化,生成改进星鸦优化算法。使用Simulink搭建PMSM匝间短路仿真模型,模拟3种不同短路比下的匝间短路故障,对故障分析后,提取两个故障识别特征量。再将INOA与NOA、粒子群优化(PSO)算法、灰狼优化(GWO)算法在测试函数上进行性能比较,通过算法寻优能力测试验证INOA的优越性。利用INOA对支持向量机(SVM)的参数进行寻优,克服SVM参数选择不良的弊端,建立匝间短路故障诊断模型。将INOA应用于永磁同步电机匝间短路故障诊断,同时将该算法与其他三种算法进行比较,结果表明,所提改进方法能够有效识别出匝间短路故障及其严重程度,INOA-SVM模型在仿真和实验验证中的准确率分别达到了98.5%和98.96%,证明了改进算法的有效性及可靠性。
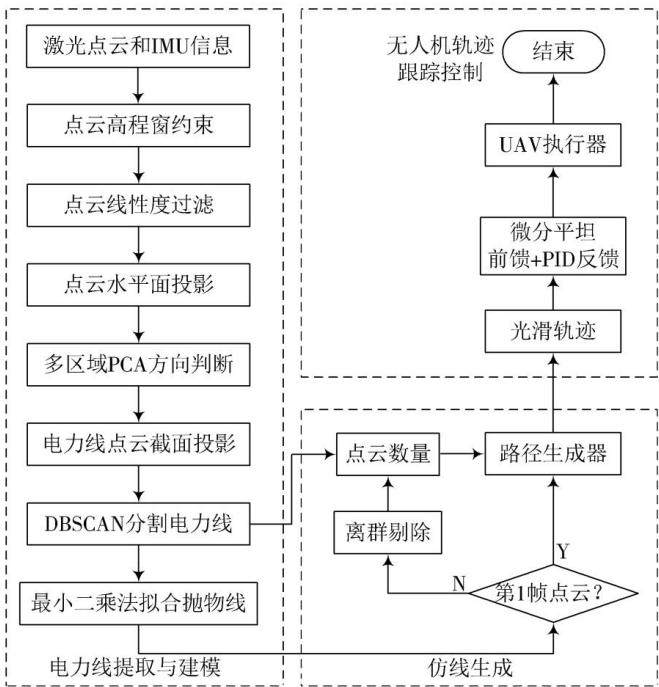
DOI:10.16652/j.issn.1004-373X.2026.18.019 引用格式:杨晨渤,焦嵩鸣,孙启越,等.基于激光点云的输电线路无人机仿线飞行方法研究[J].现代电子技术,2026,49(18):120-124. 摘 要: 针对无人机在输电线路仿线飞行中,需在实时滑窗内从稀疏、局部、结构不完整的点云中提取导线,从而难以稳定判向与完整分割,进而影响规划与控制的问题,提出一套端到
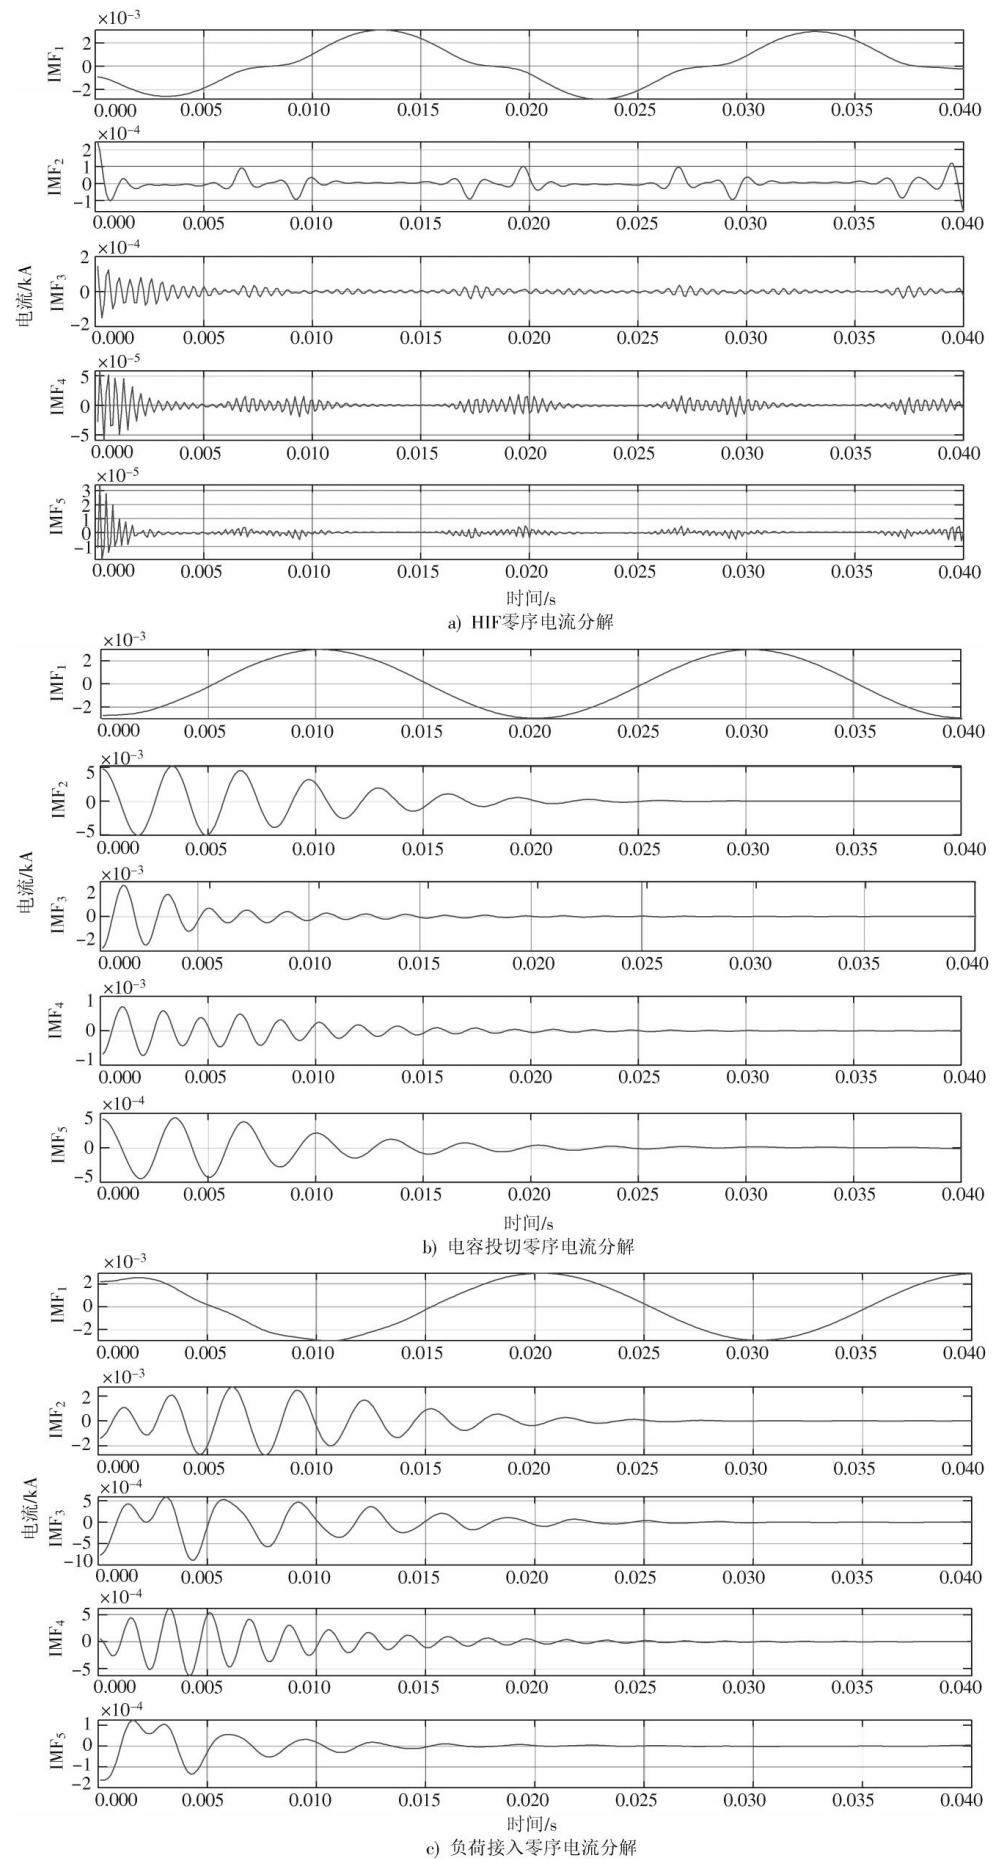
引用格式:冯知程,肖迎群,张苏.基于MLP-RF组合模型的配电网高阻接地故障检测方法[J].现代电子技术,2026,49(18):125-131. 摘 要: 高阻接地故障(HIF)因其故障电流幅值低、波形特性不明显,难以被传统保护装置准确检测,已成为配电网运行安全中的关键隐患。针对中压配电系统中高阻接地故障的检测问题,提出一种基于多层感知机(MLP)-随机森林(RF)组合模型的配电网高阻接地检测
摘 要: 针对无人机机载声学巡检及放电信号识别过程易受外部因素及传递路径影响的问题,提出了一种将变分模态分解(VMD)与灰狼优化(GWO)算法优化的卷积神经网络(CNN)相结合的架空高压输电线路放电信号识别方法(VMD-GWO-CNN)。首先,利用变分模态分解对采集到的放电信号进行降噪处理,在最大限度保留放电特征的前提下,完成对放电信号的提取与重构。然后,利用灰狼优化算法优化卷积神经网络各卷积层的卷积核数量,提升卷积神经网络模型模式识别的效率与准确率。最后,设计并完成输电线路放电信号模式识别实验。通过在实验室中模拟放电环境,构造并采集混合有不同种类噪声的放电信号,并与其他模型进行模式识别准确率对比。研究结果表明,该方法在混合有不同种类噪声情况下,对放电信号的识别准确率达到99%以上,优化提升效果明显。与传统放电信号分类识别方法相比,该模型具有更高的准确性。
摘 要:为提升作业路径规划效能,并解决传统遗传算法缺乏针对性、交叉变异操作易陷入局部最优等问题,提出一种改进遗传算法下收割机作业路径控制方法。构建以移动路程费用、启动费用、闲置费用以及时间惩罚费用之和最低为优化目标,同时满足每个作业任务点只访问一次等约束条件的收割机作业路径控制模型。通过定向和随机搜索策略优化初始种群,并设计新的选择、交叉、变异算法优化遗传操作,实现遗传算法改进;再利用改进遗传算法对作业路径控制模型进行求解,生成作业总费用最低且符合最优时间分配策略的作业路径。实验结果表明:所提方法可实现收割机作业路径控制,在缩短作业路径长度的同时,能够有效降低作业费用;其单位面积油耗(FC/UA)、麦秆切割不干净率(UCR)、麦粒脱离不彻底率(IGSR)指标分别为2.24 L/m2、5.11%、2.08%,均低于对比方法。
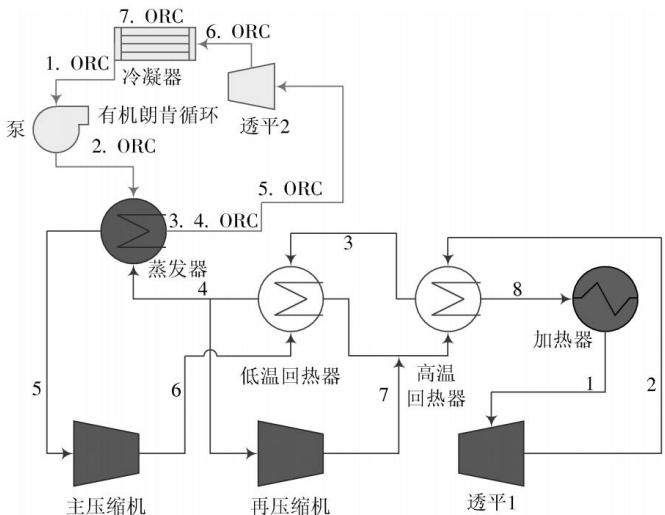
摘 要: 针对生物质能与太阳能互补系统中,生物质能采用固定配比模式导致的资源利用效率偏低问题,通过动态调配生物质能输入以提升系统性能。以超临界 CO2 再压缩布雷顿循环耦合有机朗肯循环为研究对象,构建生物质能输入随太阳辐射强度动态变化的数学模型,实现对生物质投入量的实时调控。同时选取夏至日和冬至日为典型场景,采用理论分析方法探究太阳辐射强度在固定配比与动态调配两种方案下,对系统净输出功率、烟效率及生物质消耗量等关键性能参数的影响规律,并开展定量对比分析。结果表明:动态调配方案中太阳辐射强度越大,生物质消耗量越低;与固定配比方案相比,夏至日和冬至日的平均烟效率分别提升6.12%、7.05%,生物质消耗量分别降低6.87 kg/h、3.37 kg/h。该研究为可再生能源的高效协同利用提供了新的技术方案,对促进清洁能源发展与生态环境保护具有重要意义。
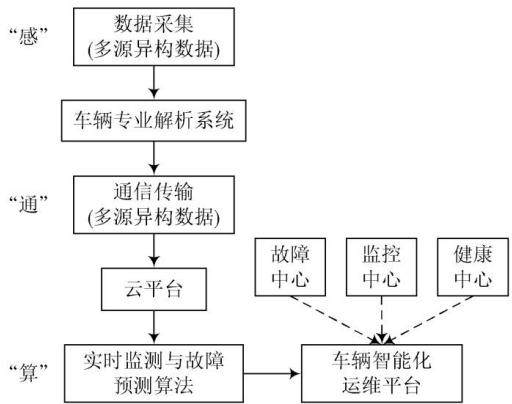
DOI:10.16652/j.issn.1004-373X.2026.18.024 引用格式: 李熙, 邓欣爱, 郭巍, 等. 感通算一体化的地铁车辆关键设备实时监测与故障预测诊断技术 [J]. 现代电子技术, 2026, 49(18): 153-159. 摘 要:为提升地铁车辆关键设备运维管理的智能化水平,并解决故障预测精度不足的问题,提出了一种感通算一体化的地铁车辆设备实时监测与故障预测
摘 要: 在全球能源转型背景下,协调可再生能源高效利用与减少碳排放,通过优化实时电价机制以引导用户用电行为、提升社会福利,已成为电力系统的主要任务之一。为实现该目的,首先提出一种基于光滑化分段函数的用户用电效用模型,以区分基本用电与可调用电需求;进而构建一个综合考虑清洁能源接入、发电成本、碳排放成本及可再生能源不确定性的社会福利最大化模型。通过光滑化方法将该模型转化为可微凸优化问题,并采用对偶次梯度算法进行分布式求解。仿真结果表明,与传统二次效用函数模型相比,所提模型在保障供电稳定性的同时,能更有效地引导用户用电行为,提升基本用电阶段的效用收益与社会福利水平,并通过内化碳排放成本为电力系统低碳运行提供经济激励。该模型为通过电价机制促进电力系统低碳、高效运行提供了有效途径。
摘 要:随着移动机器人在工业自动化、物流运输等动态复杂环境中的广泛应用,路径规划技术面临着动态障碍物频繁变化、动静态障碍物共存及路径规划实时性不足等关键问题。而采用动静障碍协同检测与增量式路径重规划策略,可以达到障碍实时预测、路径实时重规划、机器人稳定运行的目的。为此,提出一种基于改进蚁群算法的路径重规划避障策略。通过向量投影法快速识别静态障碍物,基于时间窗口预测移动障碍物轨迹,实时更新临时环境模型并局部调整路径;再结合改进蚁群算法实现混合障碍物的高效避障,减少全局重规划计算开销。最后,通过仿真实验验证避障算法与策略在复杂动态场景中的有效性。结果表明:协同检测与重规划路径策略能够有效应对突发障碍物及多障碍物复杂场景,成功实现自主避障;在相向相遇、节点冲突及同向追赶等典型场景中,该算法通过多阶段路径重规划,可确保机器人运行的安全性与路径搜索效率。
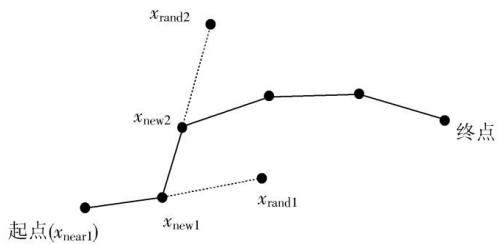
摘 要: 针对传统快速随机拓展树(RRT)算法存在的随机性强、引导性差、采样效率低等问题, 提出一种基于阈值引导树的改进RRT*算法。该算法通过对节点价值进行评估, 筛选出高价值节点, 并结合动态阈值迭代实现随机树的定向生长, 从而降低搜索随机性。为防止陷入局部探索僵局, 引入轻量重启机制; 同时, 采用自适应采样策略高效分配采样资源, 增强采样的目标导向性。此外, 引入直连策略来加速算法收敛, 并对生成路径进行三次B样条平滑处理。将改进后的RRT*算法与相关算法进行对比, 仿真实验结果表明, 改进后的RRT*算法在路径长度、路径节点数、迭代次数、节点利用率等方面都得到了提升, 验证了该算法的可行性和有效性。
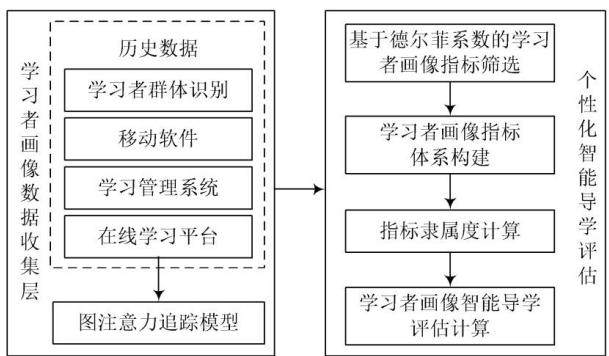
摘 要: 为精准判断学习者学习需求,动态、实时地调整学习者教学策略,提出一种图注意力追踪下考虑学习者画像的个性化智能导学评估方法。首先,获取学习者的历史数据,并将其输入图注意力追踪模型中生成学习者画像数据集;再基于该数据集,利用德尔菲系数法构建包含学习者画像的个性化智能导学评估指标体系;最后,以构建的指标为基础,采用模糊综合评分方法计算指标隶属度函数,获取个性化智能导学综合评分结果,评估个性化智能导学情况。实验结果表明:所提方法可以全面获取学习者画像历史学习数据;各个指标的专家积极程度得分大于0.9,专家权威系数大于0.7,协调系数小于0.05,且导学评估综合得分均大于92分,说明学习画像指标构建专家认可度较高,导学评估效果良好。
摘 要: 为解决无人自行车强非线性耦合系统的动态平衡控制难题, 并提升系统的抗干扰能力与动态响应性能, 提出一种融合惯性飞轮驱动与分层模糊控制的自平衡系统。首先, 通过拉格朗日方程建立车体-飞轮模型, 系统采用异构传感器融合, 实现姿态实时采集。其次, 设计双环协同控制: 上层速度环采用模糊 PID 控制生成动态倾角补偿; 下层直立环应用模糊 PID 算法, 实现小于 0.5 ms 的快速响应。针对大角度失稳工况, 设计阈值触发的增量 PI 校正机制, 利用飞轮恢复平衡。硬件平台方面, 系统集成 STM32F103 主控芯片、MPU6050 姿态传感器、TB6612FNG 驱动模块与轻量化惯性飞轮, 在保证控制性能的同时实现设备小型化、轻量化设计。实验结果表明, 系统在初始倾角为 13° 时, 平衡恢复时间缩短至 0.08 s, 且所采用的分层模糊 PID 与多模态切换机制能够有效提升系统的抗干扰性, 验证了分层模糊 PID 与多模态切换机制的有效性, 为欠驱动系统提供了可靠的工程解决方案。
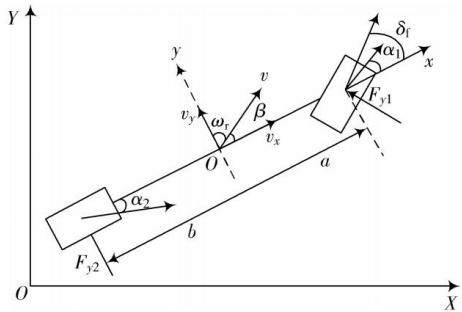
摘 要: 针对城市多车道环境下智能车辆主动换道时,采用单一控制算法导致轨迹跟踪精度不足或者车辆稳定性下降的问题,提出一种横纵向解耦的轨迹跟踪控制策略。该策略将轨迹跟踪分为横向路径跟踪和纵向速度控制两部分。在横向控制方面,采用前馈预测器和线性二次型调节器(LQR)反馈控制器相结合的方式,并引入路径曲率前馈补偿,以提升系统响应速度并减小稳态误差;在纵向控制方面,采用位置-速度双层PID结构,上层依据轨迹误差来计算目标加速度,下层利用油门和制动标定表生成执行指令,从而做到精确的速度调节。基于Matlab/Simulink、PreScan及CarSim联合仿真平台的结果表明,所提横纵向解耦控制策略在不同的换道工况下都能维持较高的轨迹跟踪精度,而且控制误差满足约束条件。相较于模型预测控制(MPC),该策略可以有效减小车辆的质心侧偏角和横摆角速度,显著提升换道过程的稳定性和舒适性。