摘要:【目的】为解决现有机器人在非结构化环境中越障能力差的问题,将平行双曲柄机构原理应用于履带式机器人构型设计,设计了一种变构型摆臂履带式机器人。该机器人可改变自身构型,以提升其在非结构化环境中的越障能力。【方法】首先,根据机器人构型特点分析了其越障机制,对越障过程中的关键状态进行了运动学和动力学分析;其次,建立机器人最优越障性能与结构参数的多目标优化模型,利用改进的第二代非支配排序遗传算法(Non-dominated Sorting Genetic Algorithm II, NSGA-Ⅱ)求解得到具备最佳越障性能的结构设计参数;然后,基于优化结果建立仿真模型,对机器人攀越台阶、攀爬斜坡、跨越沟壑过程进行仿真验证;最后,根据优化及仿真结果搭建了试验样机。【结果】试验结果显示,机器人实际可翻越275 mm高的台阶,与仿真值相对误差为11.29%;可攀爬28°斜坡,与仿真值相对误差为6.97%;可跨越610 mm宽的沟壑,与仿真值相对误差为6.0%。
摘要:【目的】针对传统欠驱动手爪抓取模式单一、夹持力不足的问题,设计了一种直线平夹-自适应包络双模式欠驱动手爪,以提升其抓取适应性与力学性能。【方法】首先,通过运动分解,将夹持过程划分为3种典型模式,并建立运动学模型,分析其稳定位姿;其次,在力学建模方面,推导直线平夹力与包络夹持力的理论表达式,明确其与驱动输入之间的映射关系;再次,提出多目标优化策略并构建加权综合目标函数,平衡包络力与平夹力的协同优化需求,以进一步提升双模式欠驱动手爪的力学性能;采用遗传算法,结合权重迭代调整,获取最优机构参数组合;最后,通过样机试验验证所设计的双模式欠驱动手爪的可行性、适用性和优势。【结果】结果表明,经优化设计后,包络总夹持力提升了35.4%,直线平夹力提升了4.8%。该手爪在自适应抓取范围与负载能力上优势显著,为工业机器人末端执行器设计提供了新思路。
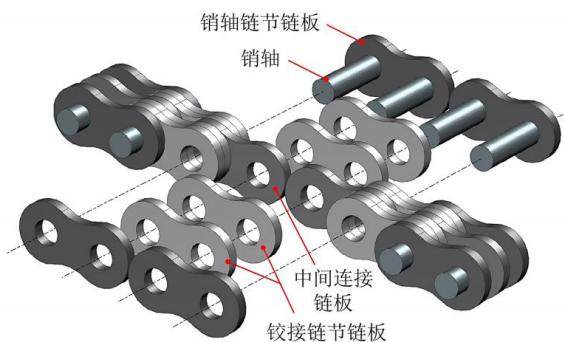
摘要:【目的】针对叉车用高强度板式链在低速重载工况下疲劳寿命不足的问题,提出一种融合响应面法与多目标遗传算法(Multi-Objective Genetic Algorithm, MOGA)的协同优化框架,以提升其可靠性并优化应力分布。【方法】基于Ansys Workbench瞬态动力学分析,确定链板孔边缘为应力集中区域,结合nCode Designlife构建了融合表面状态系数、存活率及Gerber平均应力修正的应力-寿命曲线模型;通过中心复合设计生成样本点,建立链板厚度与腰部宽度等关键参数对疲劳寿命和最大应力的2阶响应面模型,并利用灵敏度分析识别链板厚度为最敏感参数;采用MOGA对疲劳寿命和最大应力进行多目标优化。【结果】优化后,BL634型板式链疲劳寿命从 2.25×10⁶ 次循环提升至 1.34×10⁷ 次循环(增幅为 495.6% ),最大等效应力降低 11.69% (降至 632.96MPa );疲劳试验表明,优化样件寿命均值为 1.355×10⁷ 次循环,与仿真预测误差仅为 0.8% ,表明所提优化方法兼具高精度与工艺稳定性。工程应用中,所提模型也具备较强的可靠性,研究成果已成功应用于实际生产。
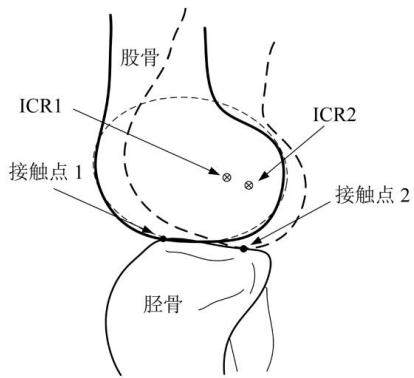
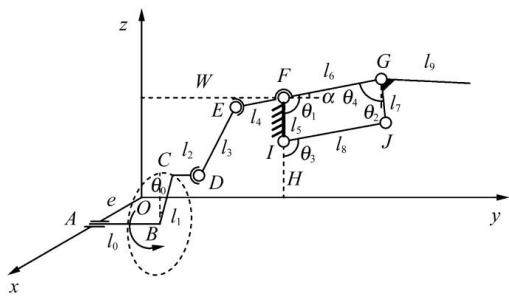
摘要:【目的】针对绳索驱动下肢康复机器人穿戴机构在康复训练中易产生形变,导致运动轨迹误差大、控制器难以准确补偿误差以及拉力传感器失真等问题,设计一种转动中心可变的膝关节穿戴机构。【方法】首先,分析了膝关节转动中心变化特性,确定膝关节穿戴机构构型为Stephenson六杆机构;其次,建立了Stephenson六杆机构运动学数学模型,在此基础上推导了机构速度瞬心与膝关节屈曲角度的数学关系;再次,利用粒子群优化(Particle Swarm Optimization, PSO)算法,对变轴线膝关节穿戴机构的杆长参数进行了优化;最后,开展了建模仿真与样机试验分析。【结果】结果表明,膝关节穿戴机构速度瞬心轨迹与人体膝关节转动中心理想轨迹具有良好的一致性,最大相对误差在合理区间内,验证了该膝关节穿戴机构的合理性与有效性。
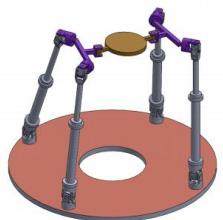
摘要:【目的】使用基于方位特征方程的并联机构拓扑结构综合方法,设计一种低耦合度且可实现3平移1转动特性的2-(UPU) 2 R并联机器人。【方法】首先,利用SolidWorks软件对其进行三维建模,得到2-(UPU) 2 R并联机器人机构三维模型;分别计算耦合度、自由度、方位特征集等拓扑结构参数,以验证其运动性质;利用杆长约束条件完成运动学方程的建立,并通过实例验证位置正、反解的准确性。其次,在位置逆解基础上分析机构的工作空间、转动能力、灵巧度等性能指标,根据推导得到的机构Jacobian矩阵研究机构的奇异存在条件。再次,选择多变量线性回归分析法分析各性能指标受参数尺寸的影响规律。然后,建立将全局转动能力指标与可达工作空间体积作为优化目标的多目标优化数学模型;在此基础上,选择第2类非支配排序遗传算法对其进行综合性能优化,利用算例验证优化结果的有效性。最后,将所设计的机构应用于工业自动化生产线,进行应用场景概念设计。【结果】结果表明,优化后,工作空间体积从0.28m 3 增至0.43m 3 ,全局转动能力指标从0.20增至0.39,全局转动能力变大,机构灵巧度对称性增加。优化结果可为后续样机研制提供参考。
摘要:【目的】针对现有扑翼飞行器折展机翼展开慢、折展率低及飞行性能优化不足的问题,设计扑翼-折展耦合的瞬态折展二段式机翼。【方法】首先,耦合扑翼与折展机构,并在关键转动副设置扭簧,为瞬态展开提供驱动;其次,分步建立扑翼与折展运动学模型,为参数优化提供支撑;然后,构建含扑动角、折叠角和传动角约束的优化模型,采用Matlab软件求解;最后,利用SolidWorks软件和Adams软件开展仿真,并搭建样机平台进行试验验证。【结果】结果表明,机翼瞬态展开时间为0.25 s,由计算与试验得到的折展率分别为71%和68%;试验扑动角的范围为-14°~48°,折叠角的范围为71°~119°;翼尖运动轨迹与加速度满足设计要求,验证了耦合机构与优化方法的有效性。
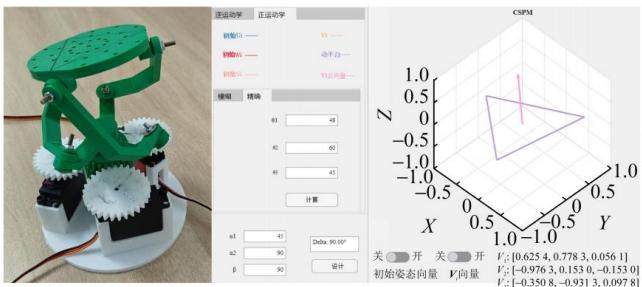
摘要:【目的】针对共轴球面并联机构逆运动学解非唯一及奇异位形增加控制难度的问题,开展其运动学建模、解的唯一性判定及奇异性分析,以明确其运动传递机制与奇异特性,为机构优化设计提供参考。【方法】首先,构建运动学数学模型,推导正、逆运动学方程,并通过数值计算验证模型的正确性;其次,在逆运动学中采用旋转分解策略,将动平台姿态角分解为绕坐标轴的分步旋转,以求解驱动关节输入角,并通过装配模式匹配准则实现唯一解筛选,避免多解歧义;然后,在正运动学中基于几何约束建立非线性方程组,采用数值迭代方法进行求解,并优化迭代初始值以避免收敛至错误局部解;最后,基于雅可比矩阵条件数提出奇异位形的量化判定准则,并借助Matlab软件开发可视化仿真程序进行验证。【结果】结果表明,该方法可有效获取逆运动学的唯一有效解,多组仿真测试中动平台实际运动位姿与理论预期一致,验证了模型在运动学解算方面的可靠性与实用性。
摘要:【目的】为了提高移动机器人在复杂地形下的适应性,设计一种新型轮-腿复合机器人。【方法】首先,在Kempe连杆机构的基础上,提出具有2种单自由度运动形式的新型闭链变胞连杆机构,将其构型设计为轮-腿变形模块,驱动导向机构实现机器人轮、腿移动模式的切换,并利用Kempe连杆的精确直线运动特性保证切换过程的稳定性;其次,对2种移动模式进行移动性能分析;再次,利用Adams仿真软件搭建虚拟样机,验证机器人在2种模式下的平地移动速度之比,并完成模式转换与抗倾覆能力的仿真;最后,制作实物样机,进行轮、腿2种模式的移动试验。【结果】机器人的2种移动模式使其具有面对多高度空间的适应能力与抗倾覆特性。在腿式移动模式下,机器人能跨越的障碍物的期望高度为48.26 mm。在驱动电动机转速相同的条件下,轮、腿2种移动模式下的平地移动速度之比为1.4。实物样机移动试验的结果与仿真数据高度吻合,验证了该机器人设计方案在实际工作中的可行性。
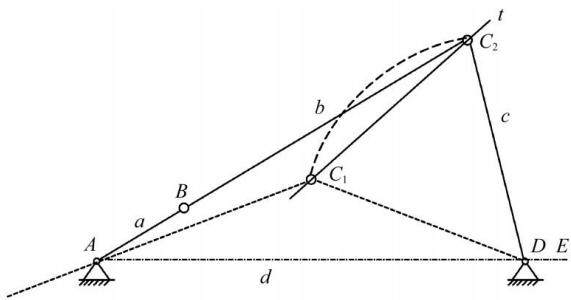
摘要:【目的】传统Ⅰ、Ⅱ及Ⅲ型曲柄摇杆机构的界定方法基于最短杆a、连杆b、摇杆c、机架d的长度关系及摇杆快慢行程的运动方向定义,其急回系数K值始终大于等于1,极位夹角大于等于0。该界定方法在深入研究机构性能之间内在联系时存在不足。为此,提出一种基于K值变化范围的Ⅰ、Ⅱ及Ⅲ型曲柄摇杆机构新界定方法。【方法】首先,新界定方法将机构的几何长度、传动性能、急回特性等性能特点联系起来进行讨论,可从K值大小判断机构急回特性及传动特性,优化机构设计,简化机构设计过程的烦琐程度;随后,应用新界定方法研究经典曲柄摇杆机构的杆件长度与急回系数K值之间的关系,并量化了分析结果。【结果】结果表明,若曲柄摇杆机构d杆为最长杆且其长度变化,则急回系数K值随d杆长度增加而减小;d杆长度变化对急回系数K值的影响比b杆、c杆显著;若b杆为最长杆且其长度变化,d杆长度固定,则机构的急回系数K值变化不稳定;当曲柄摇杆机构四杆长度近似相等时,急回系数K值的变化不稳定。
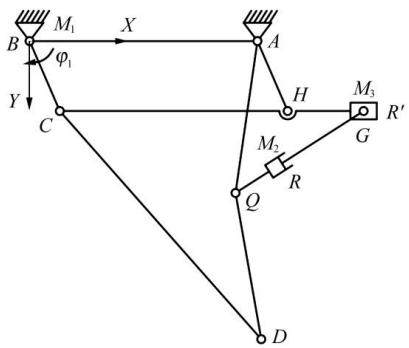
摘要:【目的】为了提高液压阀块缺陷检测与分拣工作的自动化程度,设计一种由两类并联机构组成的液压阀块缺陷检测与搬运分拣系统。【方法】首先,将工业相机搭载在5自由度4UPU-UPS并联机构上,设计了一款3自由度3PRRU并联机构,用于对液压阀块进行搬运与分拣;其次,基于螺旋理论对2种并联机构自由度进行求解,建立了2种并联机构的运动学方程,并基于运动学方程求得2种并联机构的速度雅可比矩阵,基于雅可比矩阵分析了2种并联机构的奇异性;再次,在Adams软件中对2种并联机构进行了运动学仿真;最后,通过SolidWorks软件对整体系统进行了三维建模,结合实际工作需要设计并联机构尺寸,在Matlab软件中求得机构工作空间,并给出所提系统的工作流程。【结果】结果表明,2种并联机构满足工作要求,并具有良好的运动特性;所提系统自动化程度较高,能够有效加快液压阀块搬运与分拣效率。
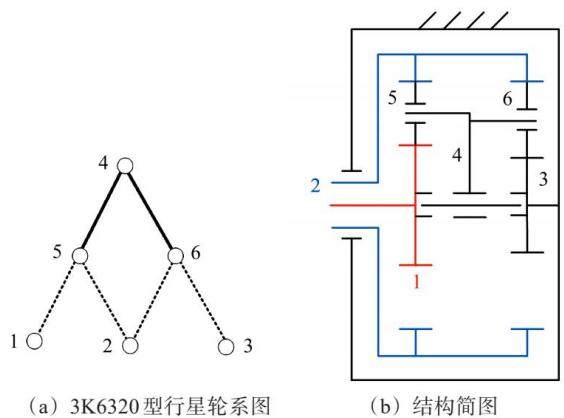
摘要:【目的】多构件复杂行星轮系的功率流与自锁分析在轮系设计过程中具有重要意义。采用虚功率法,揭示6构件3K6320型耦合行星轮系正、反向功率流向的特征及自锁规律。【方法】首先,通过量化功率流与虚功率流的方向,建立正、反向传动效率计算式;其次,确定该构型发生自锁时的解,基于效率计算式进行图形绘制;最后,通过案例分析,利用传动比法和Castillo法对比验证虚功率法在输入、输出构件均为齿轮的3K行星轮系自锁研究中的有效性。【结果】结果表明,虚功率法能够准确分析功率流及虚功率流的方向,所得行星轮系自锁效率结果可靠。相较于传动比法和Castillo法,虚功率法的正向效率差值为+0.01%、反向效率差值为+0.91%。
摘要:【目的】为实现齿轮变位系数与齿廓修形参数间的合理匹配、改善齿轮啮合性能,提出一种同时考虑齿轮变位和齿廓修形的齿轮传动系统啮合激励计算模型。【方法】首先,推导变位齿轮几何参数和重合度的计算式;其次,建立齿廓修形、扩展齿接触和齿间耦合效应影响下齿轮传动系统的啮合激励计算模型,包括轮齿接触力、受载传递误差、时变啮合刚度和齿面闪温的计算方法;再次,通过有限元仿真验证时变啮合刚度计算结果的准确性;最后,以某重载齿轮为研究对象,计算不同变位系数和齿廓修形长度影响下齿轮传动系统的时变啮合刚度、轮齿接触力和齿面闪温。【结果】结果表明,综合考虑时变啮合刚度波动幅值、沿齿高方向的轮齿接触力分布和齿面闪温幅值,可以获得相互匹配的变位系数和修形参数,改善齿轮传动系统沿齿高方向的偏磨现象。研究结果可为齿轮传动系统变位系数和修形参数的选取提供参考。
摘要:【目的】为在硬齿面直齿锥齿轮上同时实现可控的齿面接触印痕、低传动误差与高轮齿强度,提出一种面向高效切削与磨削加工的双圆盘刀具加工方法。【方法】首先,利用双圆盘刀具逼近冠状产形轮,通过引入刀摆角确保齿面完整成形,避免了发生过切或欠切;其次,利用刀刃角与抛物线切削刃,同步完成了螺旋线与齿廓修形;再次,基于冠状产形轮-刀具的相对位姿建立刀具定位模型,进而推导了直齿锥齿轮的齿面方程;最后,采用齿面接触分析与有限元法,评估了刀盘平均半径、刀刃角及抛物线修形系数对齿面几何、接触印痕及齿轮应力的影响。【结果】结果表明,增大刀盘平均半径和减小刀刃角能够缩减齿根过渡区域,有利于提高轮齿强度;抛物线修形系数对齿根过渡曲面和轮齿强度的影响不显著,但对传动误差曲线影响较大;通过螺旋线和齿廓双向齿面修形,可在一定载荷范围内有效避免发生边缘接触;基于双刀盘铣齿机床的试切试验,验证了所提加工机制的可靠性。
摘要:【目的】针对电动方程式赛车三电动机动力系统的匹配需求,开展轮边减速器创新设计与性能优化研究。【方法】基于理论建模与静力学仿真方法,构建了包含传动系统匹配、结构强度验证及动态性能优化的系统性设计方法;通过纵向动力学模型推导理论传动比,结合75m直线加速、零百加速及最高车速等进行了多目标优化验证;基于载荷谱对齿轮进行强度仿真,并针对行星架转向节进行了结构优化设计。【结果】根据模型最终结果,确定前轮传动比为6.06。基于载荷谱的齿轮强度仿真表明,各齿轮安全系数均满足要求。有限元分析证实:在2.0g(g为重力加速度)侧向加速度极限工况下,最大等效应力由原始设计的504.5MPa显著降低至298.11MPa,结构强度提升达40.9%。研究成果为电动赛车传动系统开发提供了依据和工程实践参考,有效解决了高功率密度电驱动系统与轮边减速装置的匹配难题。
摘要:【目的】面齿轮传动具有承载能力高、轴向安装敏感性低和传动稳定等特点,受到了广泛关注。受制于精加工方法和专用机床等原因,其在民用产品中的应用受限。针对高精度回转工作台在面齿轮周期性啮合激励作用下的动态特性开展研究,为其减振降噪及动态优化设计提供参考。【方法】首先,以面齿轮传动系统为研究对象,运用UG和Matlab软件建立了面齿轮传动的理论模型;其次,考虑实际工况及相关部件参数,基于多体动力学理论构建了Adams仿真模型;最后,建立了包含时变啮合刚度与齿面接触非线性的动力学方程,系统分析了面齿轮副在实际工况下的时域和频域啮合力特征,并利用Abaqus软件进行了有限元准静态仿真,以验证Adams仿真模型的准确性。【结果】Adams软件动力学仿真结果表明,齿轮啮合传动过程中的输出转速和转矩呈周期性波动;齿面啮合力变化规律与理论及有限元模型相符;提取的主驱动频域载荷能够为回转工作台改进结构设计提供较真实的载荷谱支撑。
摘要:【目的】针对伞梯式陆基高空风力发电系统中常规NGW型齿轮箱因传动误差较大、齿面载荷分布不均所导致的啮合功率损失增加和传动效率降低问题,提出一种面向传动效率优化的齿轮综合修形方法。【方法】首先,建立两级行星齿轮传动系统的动力学仿真模型,并通过Romax软件进行传动性能分析,以明确传动误差幅值大幅波动及齿面偏载现象是制约效率提升的关键因素;其次,结合螺旋线修形与齿廓修形的优势,以螺旋线斜度、螺旋线鼓形、齿顶修缘、渐开线斜度及渐开线鼓形为变量,以传动误差幅值最小、齿面单位长度载荷最小及接触斑点均匀分布为优化目标,采用遗传算法在经验公式计算所得的修形参数范围内进行多目标优化;最后,基于优化后的修形参数对两级行星内、外啮合副进行综合修形,并通过动态仿真验证修形效果。【结果】结果表明,经综合修形后,第一级太阳轮和内齿圈的传动误差幅值分别降低89%和92%,第二级太阳轮和内齿圈的传动误差幅值分别降低66%和88%;第一级和第二级行星传动齿面单位长度载荷分别降低23.2%~37.9%和20.3%~28.5%;齿轮箱总功率损失由100 kW降至68 kW,传动效率由98.6%提升至99.1%。该综合修形方法可有效改善齿轮载荷分布均匀性,并显著提升高空风电齿轮箱的传动效率。
摘要:【目的】针对塑料齿轮注射成型中体积收缩不均与翘曲变形的问题,提出Kriging模型与非支配排序遗传算法Ⅱ(Non-dominated Sorting Genetic Algorithm Ⅱ, NSGA-Ⅱ)耦合的多目标优化方法,以提高成型精度与传动可靠性。【方法】首先,选取模腔温度、熔融料温、注射时间、保压压力、保压时间及冷却时间为变量,以体积收缩率和翘曲变形量为目标,明确优化对象;其次,采
摘要:【目的】针对强化喷丸对18CrNiMo7-6齿轮弯曲疲劳强度提升效果及影响规律不明确的问题,研究强化喷丸工艺对齿根残余压应力和弯曲疲劳性能的影响。【方法】首先,建立18CrNiMo7-6齿轮强化喷丸工艺评价方法,确定喷丸参数对齿根残余压应力层形成的影响,为表面强化效果分析提供支撑;其次,开展不同工艺路线齿轮残余压应力检测,分析强化喷丸对齿根应力分布的改善作用;然后,采用脉动型弯曲疲劳试验方法获取齿轮疲劳强度数据,为疲劳性能评价提供依据;最后,基于99%可靠度和95%置信度条件,对强化喷丸前后齿轮弯曲疲劳强度及疲劳极限进行对比分析。【结果】结果表明,强化喷丸可使18CrNiMo7-6齿轮齿根形成稳定残余压应力层,残余压应力较未强化状态提高2~3倍,并形成约0.30 mm深度的硬化层;强化喷丸后齿轮中值疲劳强度提高14%,疲劳强度下极限提高9.1%,验证了优化喷丸工艺对齿轮弯曲疲劳性能的提升效果,为风电齿轮箱高可靠性设计提供参考。
摘要:【目的】圆锥滚子轴承是工业设备中常见的关键部件,其故障会导致设备的停机和生产事故。准确并及时地进行圆锥滚子轴承故障诊断,对设备的安全运行和维护具有重要意义。为此,采用互补集合经验模态分解(Complementary Ensemble Empirical Mode Decomposition, CEEMD)、多点最优最小熵解卷积调整(Multipoint Optimal Minimum Entropy Deconvolution Adjustment, MOMEDA)和模糊C-均值聚类(Fuzzy C-Means clustering, FCM)相结合的方法,对圆锥滚子轴承故障诊断进行了研究。【方法】首先,采集圆锥滚子轴承在正常工作和故障状态下的振动信号,并利用CEEMD-MOMEDA方法对信号进行分解,提取其时频特征;其次,应用FCM算法对时频特征进行聚类,以实现对圆锥滚子轴承故障状态的判定。【结果】试验结果表明,该方法可对大量的圆锥滚子轴承故障数据进行准确的诊断分析,提高了工作效率。试验验证了该方法的有效性和优越性。
摘要:【目的】针对现有故障诊断方法多局限于单一部件(齿轮/轴承),提出一种对于齿轮轴承系统整体性的时空联合建模深度学习诊断模型。【方法】将原始振动信号通过连续小波变换转换为二维时频图;将其输入多通道卷积神经网络(Multi-Channel Convolutional Neural Network, MCCNN)以捕获多尺度空间特征;利用通道注意力机制挤压-激励(Squeeze-and-Excitation, SE)模块强化关键频带,二维时序卷积网络(Two-Dimensional Temporal Convolutional Network, 2DTCN)扩展空间感受野;融合两路径特征,经最大池化与序列重构后,输入双向门控循环单元(Bidirectional Gated Recurrent Unit, BiGRU)以捕获双向长时序依赖;最终利用 Softmax 分类器实现 10 类复合故障识别,并使用东南大学齿轮箱故障数据集来验证模型的有效性。【结果】识别结果表明,所提模型能够达到 98.67% 的诊断精度;泛化性试验也验证了其在复杂工况下的有效性。
摘要:【目的】为弥补傅里叶分解方法频谱划分不合理、分解所得分量过多的不足,提出一种频谱包络傅里叶分解方法。【方法】首先,以傅里叶变换为基础,采用顺序统计滤波对原始频谱进行上包络和下包络,并取上、下包络的中位线。其次,根据中位线中极大值点个数自适应地多次包络频谱,得到一个简化频谱,并将简化频谱中相邻极大值之间的极小值点位置作为分割边界。再次,对分割边界内的信号进行逆傅里叶变换,得到若干个傅里叶本征模态分量。最后,将该方法应用于轴承故障诊断中,以峭度为特征量化准则筛选最优分量,进行包络谱分析;通过滚动轴承仿真和实测信号分析,与现有傅里叶分解方法、经验小波变换等方法进行了对比。【结果】结果表明,所提方法在频谱分割和特征提取方面均优于现有方法。其中,所提方法的计算时间最高仅1.410 s,远低于傅里叶分解方法最高的130.046 s;且具有最高的信噪比值,故障特征信息最显著。